Geo Ubicacion WIFI

¿Cómo hace el robot para saber dónde está?
Imaginemos esto...
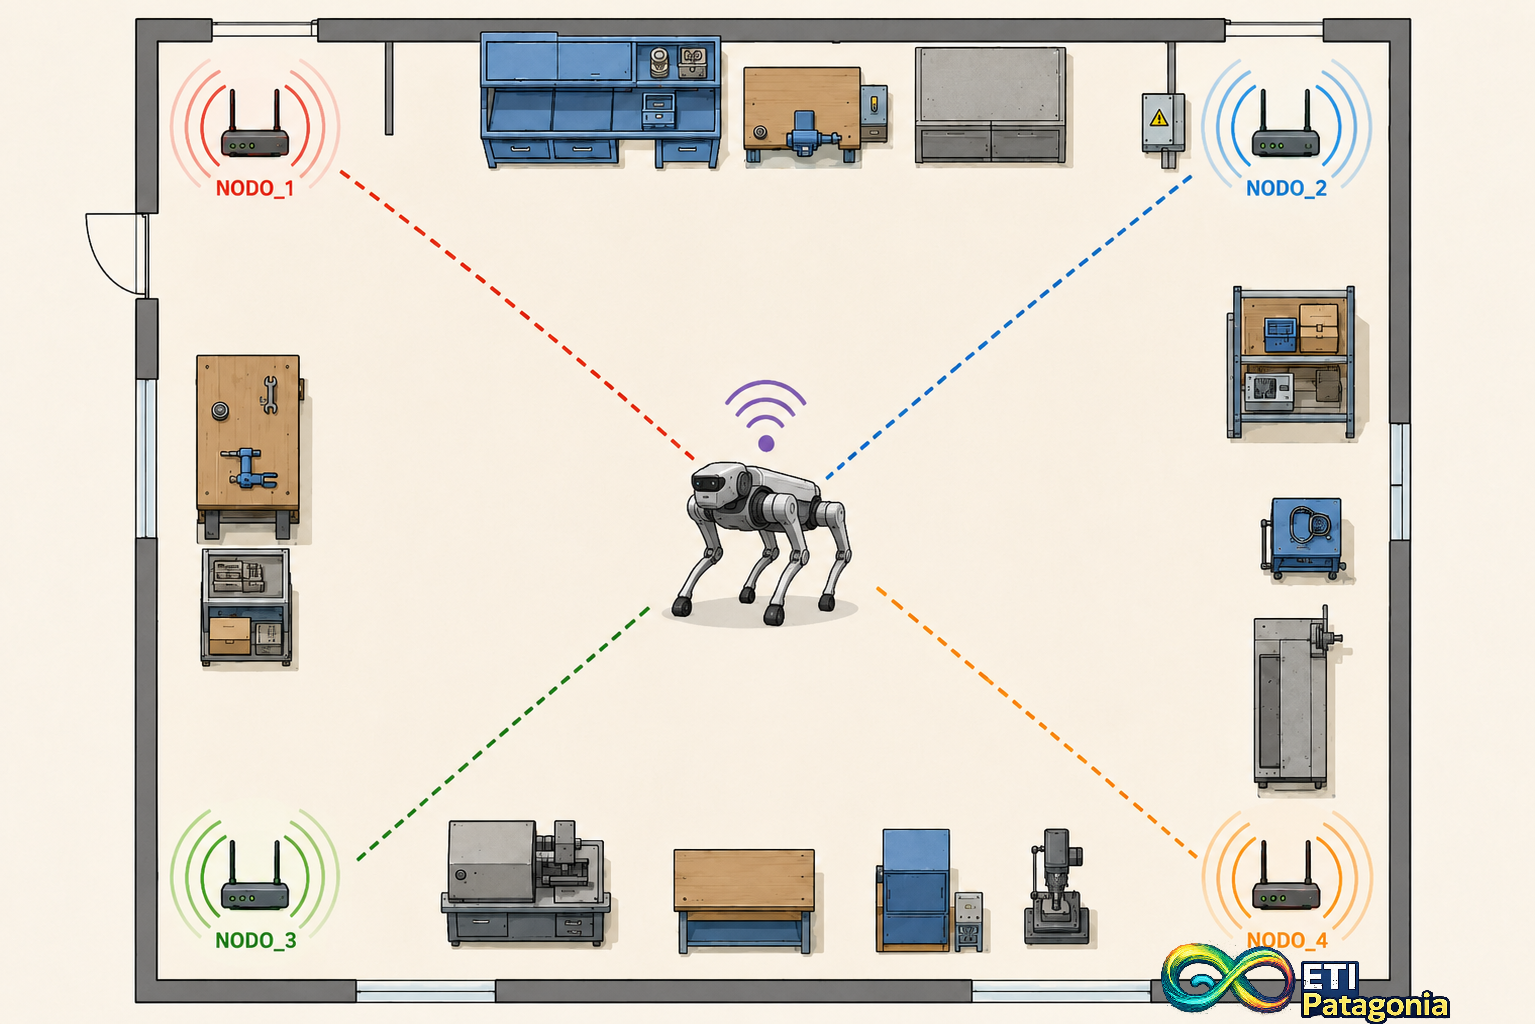
Imaginemos esto... Estamos en el taller del colegio y como pueden ver, es un taller enorme lleno de máquinas, armarios y ruido. Todas esas cosas te vendan los ojos. Alguien te lleva a algún lugar del taller y te dice: "¿dónde estás?"... No tenés ni idea, obvio. Pero de repente escuchás “cuatro parlantes” ubicados en las esquinas, cada uno tocando una canción diferente. El parlante 1 suena fuerte, el 2 un poco más bajo, el 3 apenas se escucha, el 4 bastante fuerte. Como sabés dónde está cada parlante dentro de tu memoria y qué tan fuerte tendría que sonar si estuvieras al lado, podés deducir más o menos dónde estás parado. Bien, justamente esto exactamente es lo que podria hacer nuestro robot implementando una geolocalizacion por medio de nodos de wifi.
El Robot Usa WiFi, No Parlantes
El robot usa WiFi, no parlantes
Los "parlantes" de nuestro sistema son routers WiFi (o ESP32) colocados en lugares fijos. El robot tiene un "oído" WiFi que escucha qué tan fuerte llega la señal de cada uno. A la medida de "qué tan fuerte llega la señal" los ingenieros le pusieron un nombre complicado:
RSSI (Received Signal Strength Indicator).
Pero no te compliques y vos pensalo simplemente como el volumen al que se escucha cada router.
Si el robot escucha... RSSI de -30 dBm Significa que... Está al lado del router (como tener el parlante en la oreja)
Si el robot escucha... RSSI de -50 dBm Significa que... Está cerca
Si el robot escucha... RSSI de -65 dBm Significa que... Está medio lejos
Si el robot escucha... RSSI de -80 dBm Significa que... Está muy lejos o hay obstáculos
Si el robot escucha... RSSI de -90 dBm Significa que... Casi no lo escucha
Se preguntaran por qué son números negativos?
Buena pregunta. Primero que nada, pensalo como "niveles bajo cero": -30 es un montón de señal, -90 es poquísima. Como la temperatura: 30°C es calor, -5°C es frío. El o los dBm es una escala rara de los ingenieros que no buscaron complicarnos la vida, mas bien, nos buscaron una manera de medir una señales invisibles respecto a un Milivatio para tener una magnitud de la señal... O sea, los dBm son una medida que nos dice que tan fuerte es una señal, y sirve para medir la energia de las ondas.
dB (Decibelio) seria la unidad que usamos para comparar cosas y hacer numeros faciles e entender...
m (Milivatio) es la cantidad exacta de energia que tomamos como punto de partida.
Podríamos decir entonces que los dBm nos sirven para saber que tan fuerte es esa señal de wifi en tu casa o la señal de una red de celulares...
El Problema: El WiFi Es Histérico
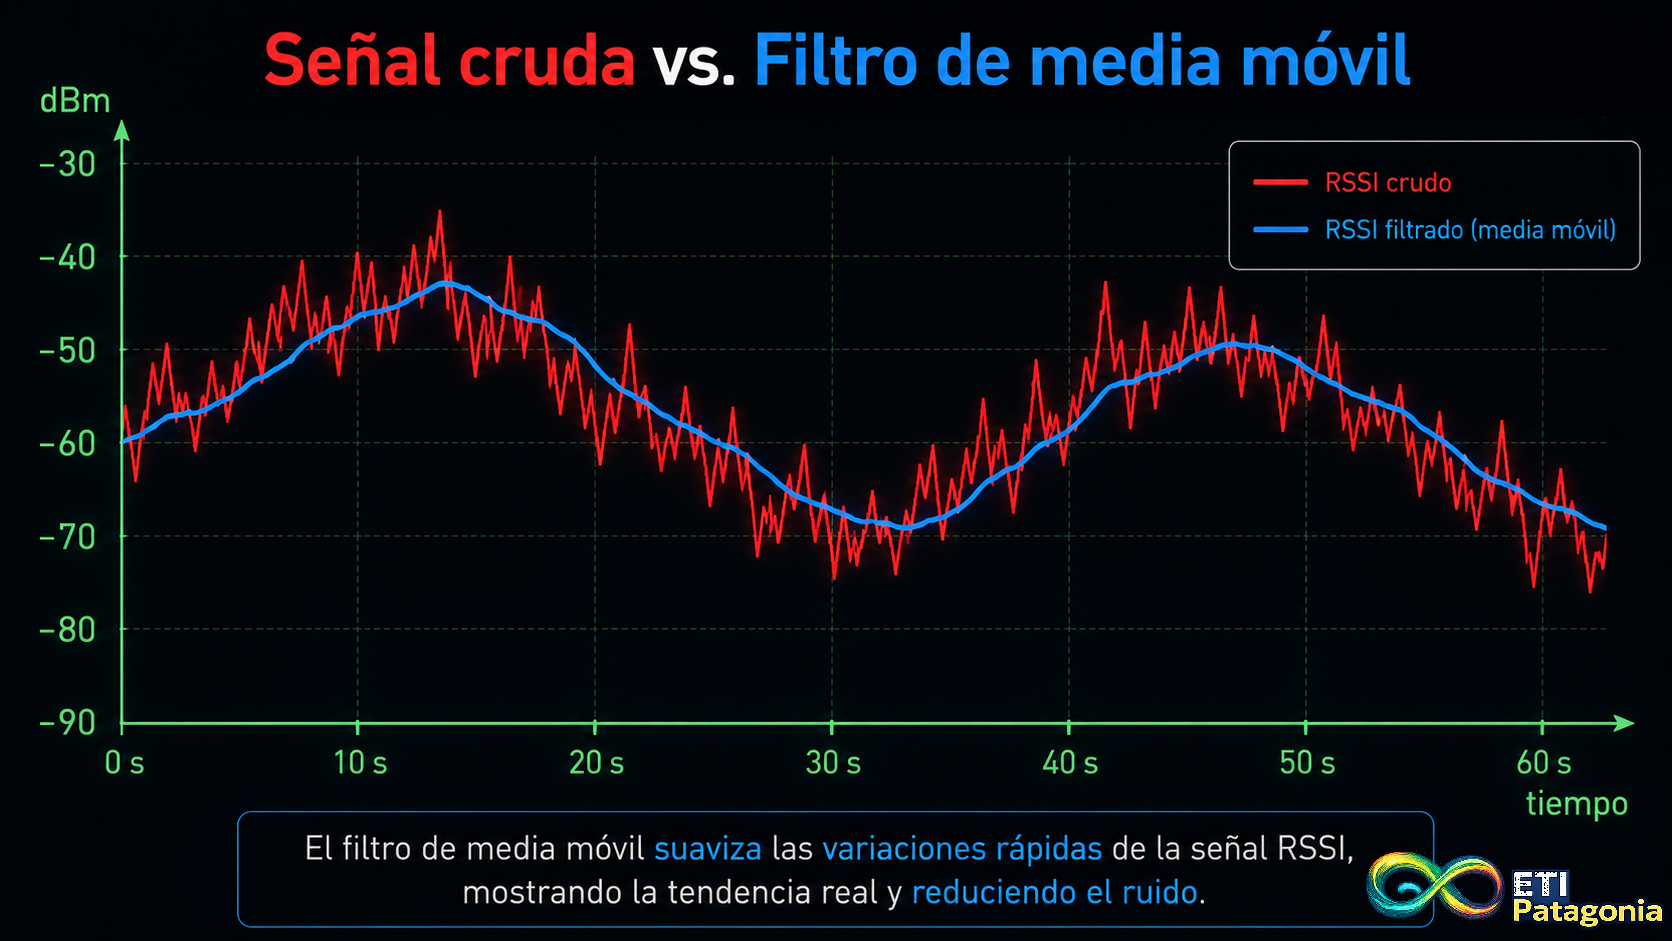
Imaginate que estás midiendo la temperatura de una olla de agua hirviendo, pero el termómetro salta todo el tiempo: 98°, 102°, 95°, 100°, 97°... ¿Cuál es la verdadera temperatura?
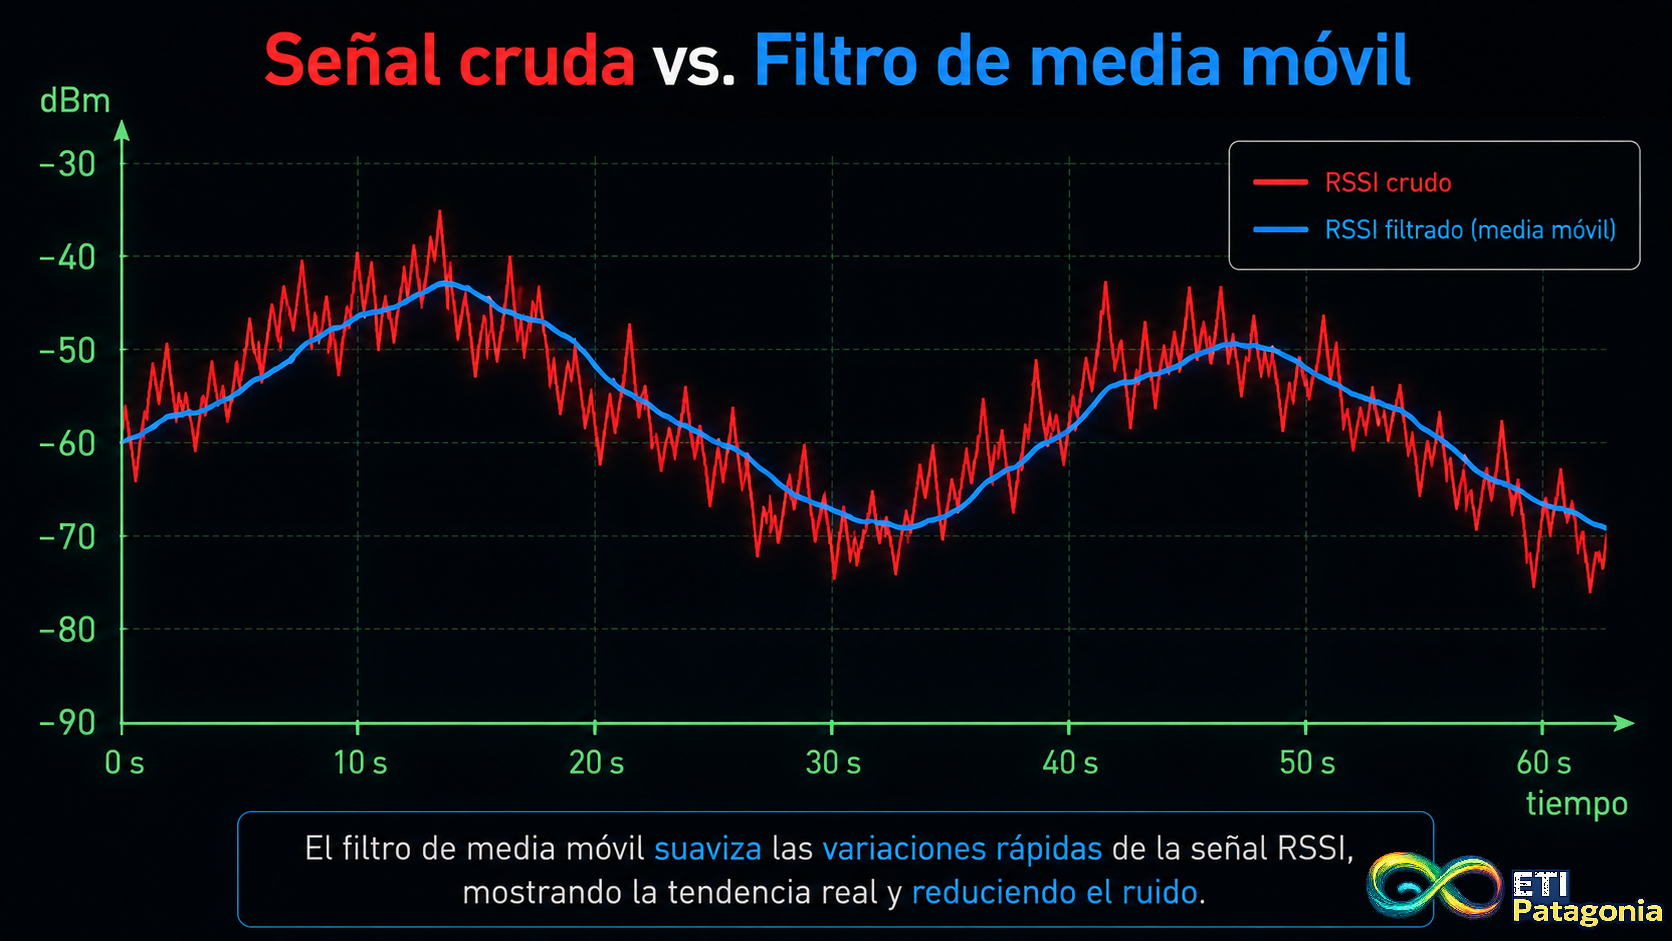
Con el WiFi pasa lo mismo. Supongamos que estamos controlando un robot via wifi y este en un momento está quieto... Si medimos la potencia de la señal que tenemos en el enlace, vamos a notar que el RSSI no deja de saltar. Mirá lo que pasa en la realidad:
Si usáramos la última medición nomás, la posición del robot estaría bailando todo el tiempo. Imaginate un robot que se mueve solo porque la señal "saltó"... Es como si te empujaran porque un parlante tuvo un ruido repentino.
Entonces, pata este inconveniente, la solución es re simple:
En vez de usar la última medición, usamos el promedio de las últimas 5. Como cuando el profe te dice "te voy a promediar las notas del trimestre, no te voy a poner la nota del último examen solo".
Eso se llama filtro de media móvil . El número es más estable, y el robot no se vuelve loco.
De La Señal a La Distancia: La Fórmula Mágica

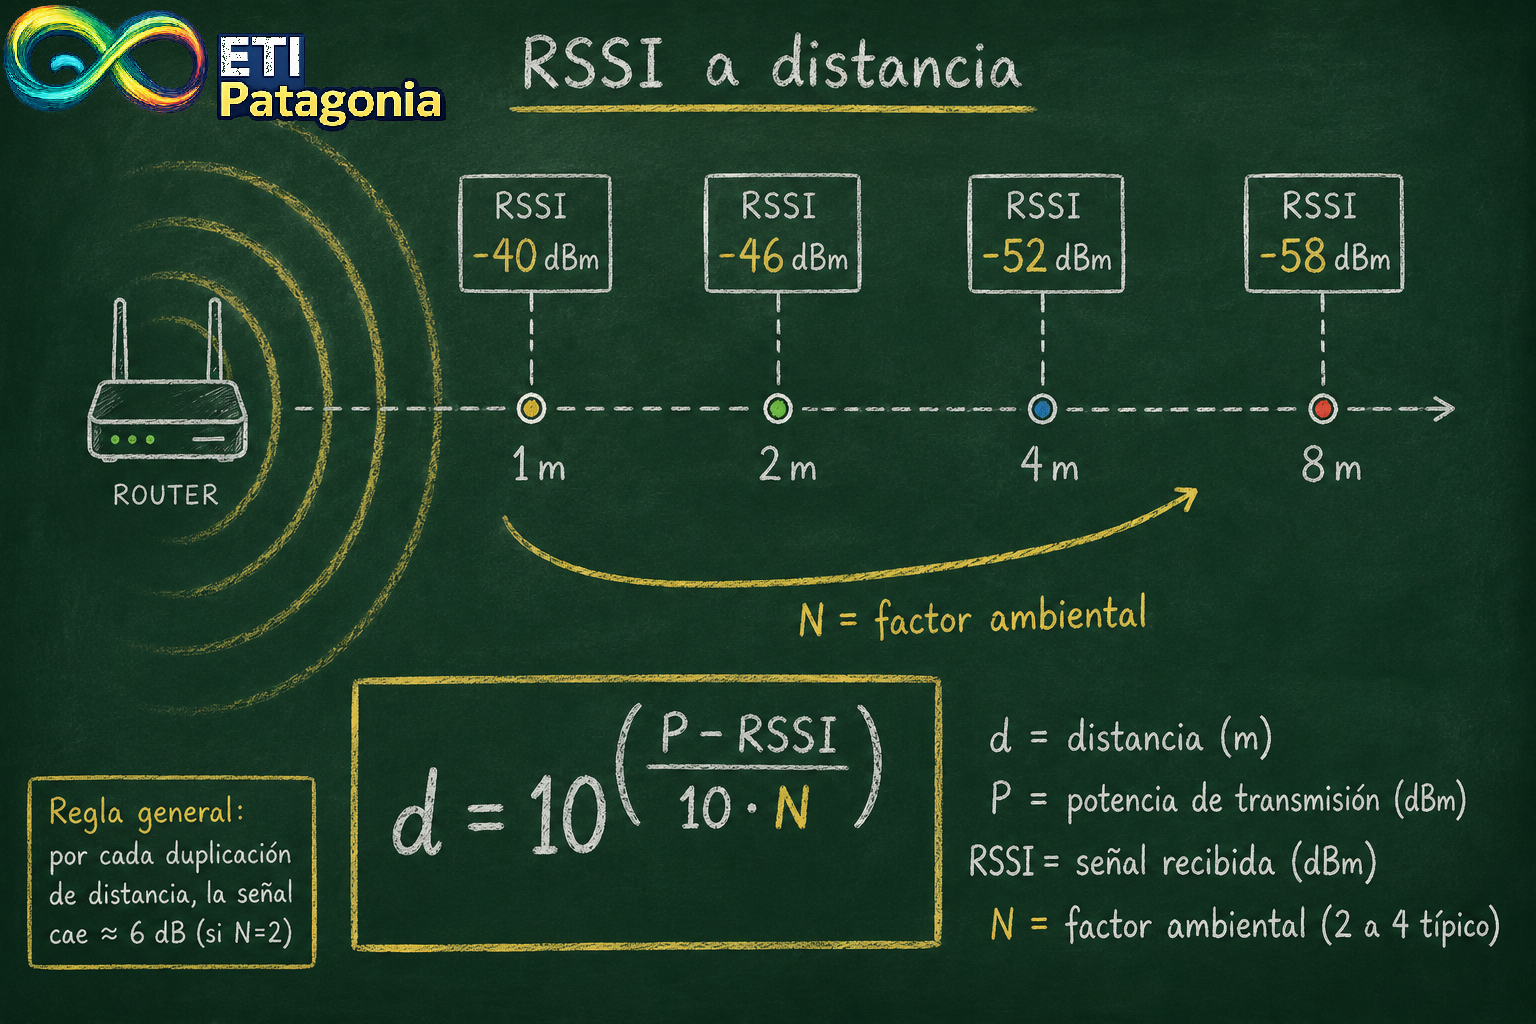

Sabemos que la señal se debilita con la distancia, como la luz de una linterna: al lado del foco, te encandila; a 10 metros, casi no se ve.
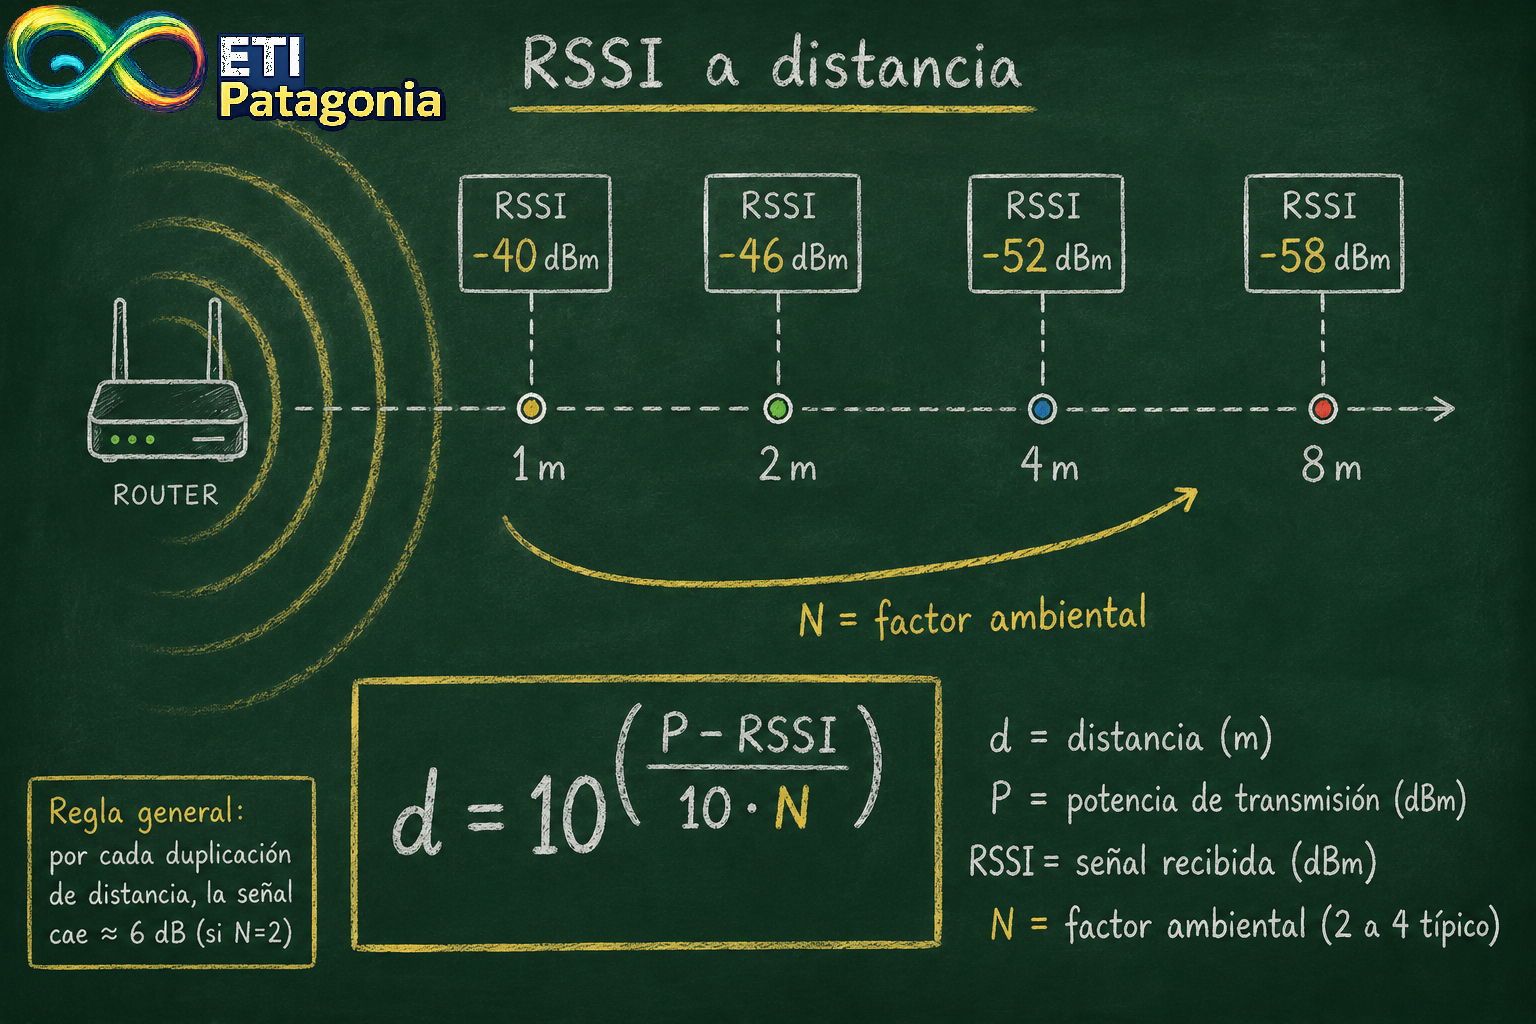
Pero la relación no es "si duplico la distancia, la señal baja a la mitad". No, es más complicada. Los ingenieros descubrieron que sigue esta fórmula:
No te asustes. No te estoy haciendo matemáticas para ingenieros de la NASA... Vamos de a poco:
- RSSI_a_1m: ¿qué señal se escucha cuando el robot está a 1 metro del router? Lo medimos una vez y lo anotamos. Típicamente es -40 dBm. Es como decir "a 1 metro del parlante, el volumen es 40".
- RSSI_actual: lo que el robot mide ahora.
- N: el "factor ambiental". Representa TODO lo que estorba la señal. Si estás en un pasillo vacío, N es chico (2.0). Si estás en un taller lleno de máquinas metálicas, N es más grande (3.0 o 3.5). Las máquinas "absorben" la señal y el robot "cree" que está más lejos de lo que realmente está.
Ejemplo con números:
El robot dice: "mido -55 dBm del router 1, así que debo estar a unos 3 metros de distancia".
De Uno a Cuatro Routers

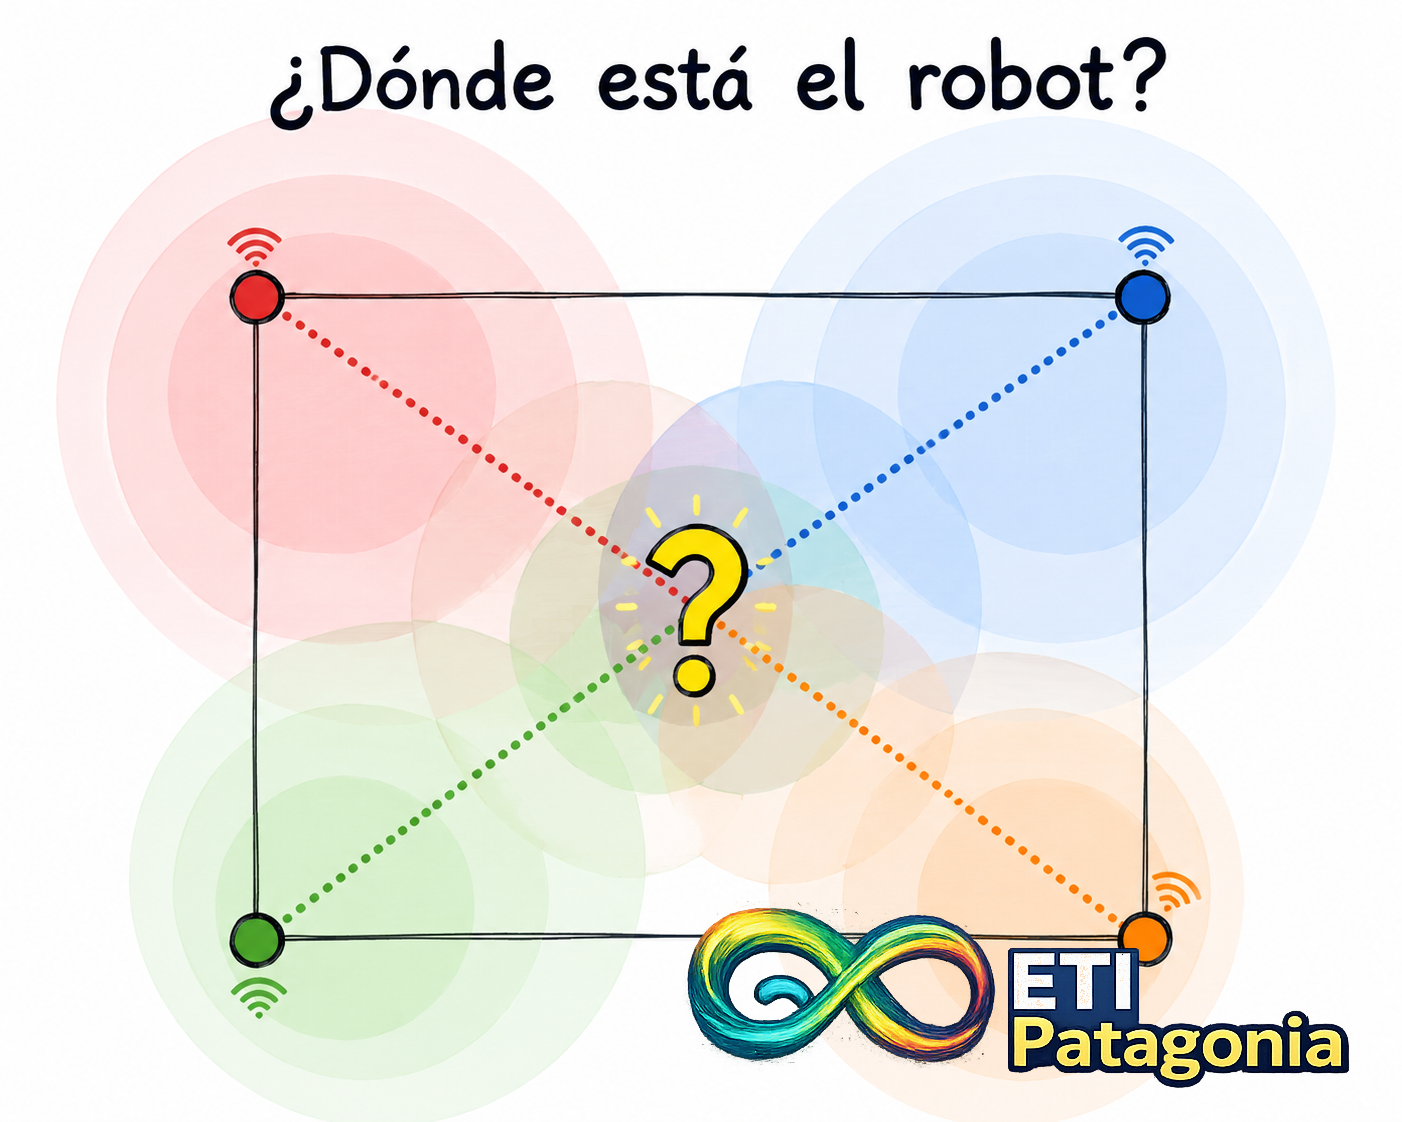
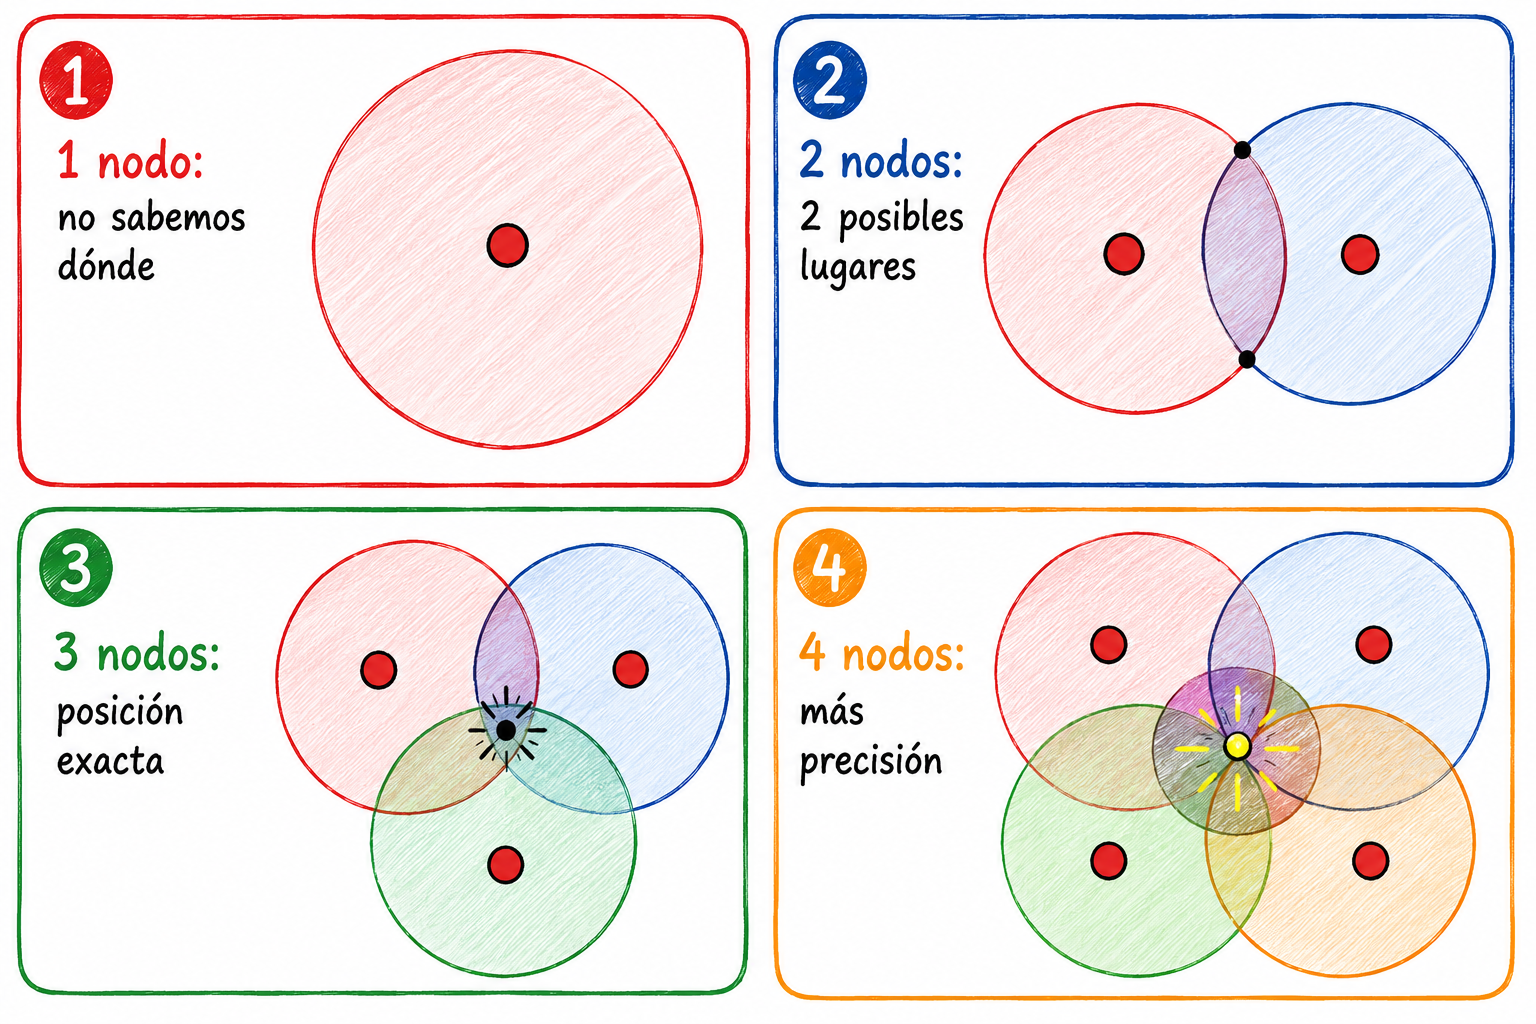
- Con 1 router o ESP32 como nodo, sabemos que el robot está a 3 metros de distancia, pero... ¿en qué dirección?
Obviamente no sabemos. Es como decir "estoy a 3 metros del kiosco". Podés estar al norte, al sur, al este... es todo un círculo de 3 metros a la redonda. Bien...
- Con 2 routers tenemos dos círculos que se cruzan. La intersección nos da dos puntos posibles. Todavía no alcanza.
- Con 3 routers los tres círculos se cruzan en un solo punto. ¡Ahí está el robot!
- Con 4 routers tenemos un sistema "sobredeterminado".
Palabra difícil, idea simple:
Tenemos 4 ecuaciones (una por cada router), pero solo 2 incógnitas (la posición X e Y del robot). Es como tener 4 testigos de un accidente en vez de 2: si uno se equivoca, los otros 3 lo corrigen.
Esto se resuelve con mínimos cuadrados. No es magia, es matemática. El método busca la posición (x, y) que mejor cumpla TODAS las ecuaciones a la vez, aunque ninguna se cumpla perfectamente. Como cuando dibujás la recta que mejor pasa por varios puntos.
¿Cada Cuánto Se Actualiza La Posición?

El WiFi scan no es instantáneo. El robot:
- Pide un escaneo → tarda ~1-2 segundos
- Procesa los resultados → calcula distancias
- Resuelve la trilateración → obtiene (x, y)
- Vuelve al paso 1
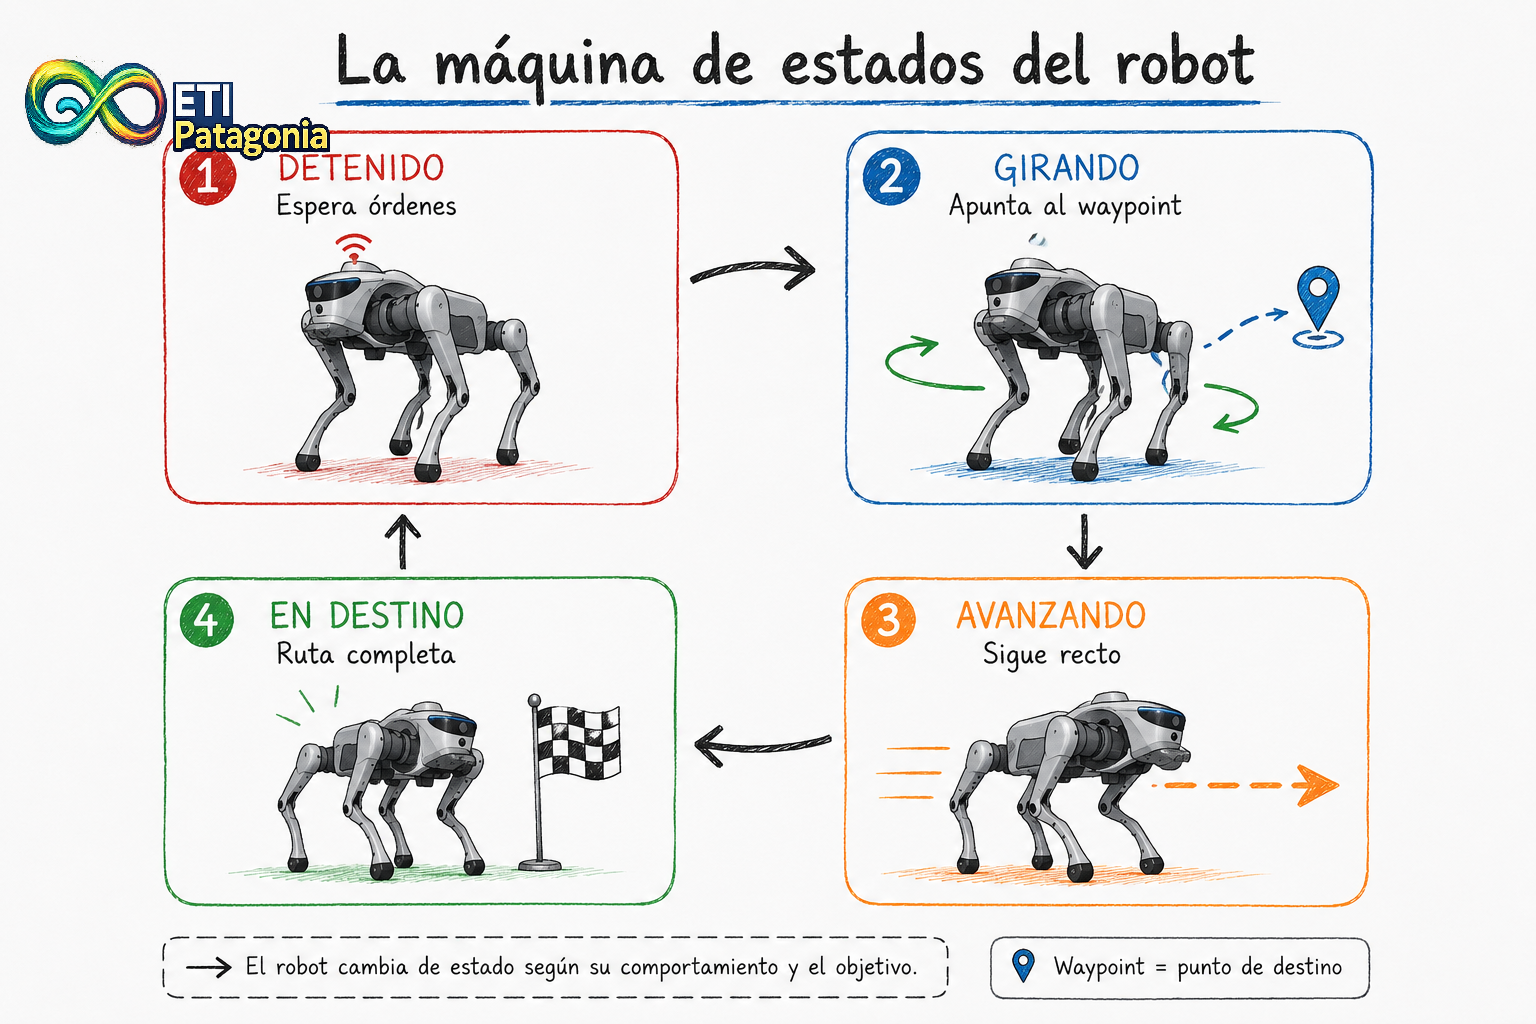
Todo esto mientras sigue moviéndose y controlando los motores. El escaneo es asíncrono: arranca el scan, mientras espera los resultados, el robot no se queda congelado, sigue haciendo cosas (como corregir el rumbo hacia un waypoint).
¿Qué tan preciso es? (la pregunta del millón)... Si todo está bien calibrado:
- Al aire libre El error es de... ±10 centimetros
- Taller sin obstáculos El error es de... ±1 metro
- Taller con máquinas y armarios El error es de... ±2 a 3 metros
- Taller con estructuras metálicas pesadas El error es de... ±3 a 5 metros
¿Por qué no es más preciso? Porque el WiFi fue inventado para navegar por internet, no para ubicar robots. Las ondas de radio rebotan en las paredes (como el eco del sonido), llegan por varios caminos al robot, y eso confunde la medición.
Cosas que empeoran la precisión:
- Paredes de ladrillo o metal entre el robot y un nodo
- Personas caminando cerca del robot
- Máquinas encendidas que generan interferencia electromagnética
- Nodos mal calibrados (mediste mal el RSSI_a_1m)
Cosas que mejoran la precisión:
- Separar bien los nodos (no ponerlos todos juntos)
- No ponerlos en línea recta
- Subir los nodos a 2 metros de altura (como un router común)
- Calibrar bien los parámetros
y si falla un nodo?
Con 3 nodos, si uno deja de funcionar (se des energiza, lo tapa un armario, lo que sea), el sistema se queda sin posición. Dependés de los 3 exactamente.
Con 4 nodos, si falla 1, todavía te quedan 3 funcionando. El sistema se degrada pero no se cae.
Es como tener un auto con 4 ruedas: si pinchás una, llegás hasta el taller con las otras 3... vas con una en llanta, pero vas...
Veamos un video de la App:
Robot_ips_esp32.ino (SKETCH DEL ROBOT)
/*
=====================================================================
robot_ips_esp32.ino
SKETCH DEL ROBOT - Sistema de Posicionamiento Interior (IPS)
ETI Patagonia - prof.martintorres@educ.ar
=====================================================================
¿Qué hace este programa?
- Escanea el WiFi para encontrar los 4 nodos (NODO_1 al NODO_4)
- Mide qué tan fuerte llega cada uno (RSSI)
- Calcula las distancias usando la fórmula de propagación
- Resuelve la posición (X, Y) del robot por trilateración
- Sigue una ruta de waypoints que le mandamos desde la laptop
Además:
- Crea su propia red WiFi "ROBOT_NET" para que la laptop se conecte
- Tiene un servidor HTTP para recibir órdenes y enviar la posición
- Todo el escaneo es asíncrono: no se congela mientras escanea
Arquitectura:
STA (escanea nodos) + AP (crea ROBOT_NET) = STA+AP
=====================================================================
*/
// ===================================================================
// CONFIGURACIÓN — LOS ALUMNOS MODIFICAN ESTO
// ===================================================================
// ¿Cuántos nodos de referencia tenemos?
// Mínimo 3. Nosotros usamos 4 (en un taller, 4 da más precisión).
#define CANTIDAD_NODOS 4
// -------------------------------------------
// ¿Cómo identificamos los nodos?
// -------------------------------------------
// Podemos identificarlos por su nombre (SSID) o por su dirección MAC.
// Para empezar, usá SSID que es más fácil.
// true = por MAC (más preciso, pero hay que sacar las MAC)
// false = por nombre (más fácil, alcanza para empezar)
#define FILTRAR_POR_BSSID false
// -------------------------------------------
// Nombres de los nodos (SSID)
// -------------------------------------------
// Tienen que coincidir EXACTAMENTE con los que pusiste en cada nodo.
// Si en el nodo 1 pusiste "NODO_1", acá va "NODO_1".
const char* SSIDS_NODOS[CANTIDAD_NODOS] = {
"NODO_1", "NODO_2", "NODO_3", "NODO_4"
};
// -------------------------------------------
// Direcciones MAC de los nodos (opcional)
// -------------------------------------------
// Solo se usan si FILTRAR_POR_BSSID está en true.
// Las MAC están en la etiqueta de cada router o en el monitor serie
// de cada ESP32 cuando lo programás.
const uint8_t BSSIDS_NODOS[CANTIDAD_NODOS][6] = {
{ 0x00, 0x00, 0x00, 0x00, 0x00, 0x01 },
{ 0x00, 0x00, 0x00, 0x00, 0x00, 0x02 },
{ 0x00, 0x00, 0x00, 0x00, 0x00, 0x03 },
{ 0x00, 0x00, 0x00, 0x00, 0x00, 0x04 }
};
// -------------------------------------------
// ¿DÓNDE ESTÁN LOS NODOS? (en metros)
// -------------------------------------------
// IMPORTANTE: esto lo medís con cinta métrica.
// El orden importa: posición del NODO_1, NODO_2, NODO_3, NODO_4.
//
// Ejemplo para taller de 10m × 8m con nodos en las esquinas:
// NODO_1 = (0, 0) ← esquina inferior izquierda
// NODO_2 = (10, 0) ← esquina inferior derecha
// NODO_3 = (0, 8) ← esquina superior izquierda
// NODO_4 = (10, 8) ← esquina superior derecha
const float POS_X_NODOS[CANTIDAD_NODOS] = { 0.0, 20.0, 0.0, 20.0 };
const float POS_Y_NODOS[CANTIDAD_NODOS] = { 0.0, 0.0, 20.0, 20.0 };
// -------------------------------------------
// Calibración de la señal (LA CLAVE DE LA PRECISIÓN)
// -------------------------------------------
// MEASURED_POWER: ¿qué RSSI mide el robot cuando está a 1 metro?
// Cómo medirlo:
// 1. Poné el robot a exactamente 1 metro de un nodo
// 2. Mirá el monitor serie, el RSSI de ese nodo
// 3. Esperá 10 segundos, promediá
// 4. Ese número (ej: -40) va acá
const float MEASURED_POWER = -40.0;
// N_FACTOR: cuánto "estorba" el ambiente la señal WiFi.
// Valor según el lugar:
// 2.0 = espacio libre, pasillo vacío
// 2.5 = aula con bancos (punto de partida típico)
// 3.0 = taller con máquinas y armarios
// 3.5 = muchas máquinas metálicas
// 4.0 = galpón metalúrgico pesado
//
// Cómo medirlo con precisión:
// N = (MEASURED_POWER - RSSI_a_4m) / (10 * log10(4))
const float N_FACTOR = 3.0;
// -------------------------------------------
// Filtro de media móvil
// -------------------------------------------
// Cuántas mediciones de RSSI promediamos.
// Más = señal más estable, pero el robot reacciona más lento.
// Menos = el robot reacciona rápido, pero la posición salta.
// Para un taller: 5 es un buen equilibrio.
const int VENTANA_MEDIA_MOVIL = 5;
// -------------------------------------------
// Cada cuánto escaneamos (en milisegundos)
// -------------------------------------------
// El escaneo WiFi tarda ~1-3 segundos. Este valor controla
// el intervalo entre escaneos. No pongas menos de 1500.
const unsigned long INTERVALO_ESCANEO_MS = 2000;
// -------------------------------------------
// Red WiFi que crea el robot
// -------------------------------------------
// La laptop se conecta a esta red para hablar con el robot.
const char* AP_SSID = "ROBOT_NET";
const char* AP_PASSWORD = "robot1234";
// -------------------------------------------
// Dimensiones del mapa (en metros)
// -------------------------------------------
// El tamaño real del área donde se mueve el robot.
// Si tu taller mide 20 m de ancho por 20 m de fondo:
float MAPA_ANCHO = 20.0;
float MAPA_ALTO = 20.0;
// -------------------------------------------
// Motores (si el robot tiene)
// -------------------------------------------
// Acá se conectan los motores al driver L298N.
// Si todavía no tenés motores, no pasa nada: el robot calcula
// su posición pero no se mueve (igual podés ver la GUI).
const int PIN_MOTOR_A1 = 32;
const int PIN_MOTOR_A2 = 33;
const int PIN_MOTOR_B1 = 25;
const int PIN_MOTOR_B2 = 26;
const int PIN_MOTOR_ENA = 13;
const int PIN_MOTOR_ENB = 14;
// Velocidades de los motores (0 = quieto, 255 = máximo)
const int VELOCIDAD_MAXIMA = 200;
const int VELOCIDAD_MINIMA = 100;
const float DISTANCIA_PARADA = 0.3; // a 30 cm del waypoint, para
// ===================================================================
// FIN DE LA CONFIGURACIÓN
// De acá para abajo ya no tocamos nada, es el "motor" del programa.
// ===================================================================
#include <WiFi.h>
#include <WebServer.h>
#include <math.h>
// ----------------------------------------------------------------
// ESTRUCTURAS (como "cajas" para guardar datos)
// ----------------------------------------------------------------
// Cada nodo de referencia tiene estos datos:
struct NodoReferencia {
char ssid[32]; // nombre de la red
uint8_t bssid[6]; // dirección MAC
bool usarBssid; // ¿filtramos por MAC o por SSID?
float x, y; // coordenadas fijas del nodo (metros)
float bufferRSSI[10]; // las últimas mediciones RSSI
uint8_t idxBuffer; // en qué posición del buffer vamos
uint8_t countBuffer; // cuántas mediciones llevamos
float rssiFiltrado; // RSSI después del promedio
float distancia; // distancia calculada (metros)
bool detectado; // ¿lo vimos en el último escaneo?
};
// Un waypoint es un punto al que el robot tiene que ir
struct Waypoint {
float x, y;
};
// ----------------------------------------------------------------
// VARIABLES GLOBALES (las ve todo el programa)
// ----------------------------------------------------------------
static NodoReferencia nodos[CANTIDAD_NODOS];
static bool escaneando = false;
static unsigned long ultimoScan = 0;
static float robotX = 0.0, robotY = 0.0;
static bool posicionValida = false;
static float heading = 0.0; // hacia dónde apunta el robot (radianes)
// Ruta de waypoints (máximo 50 puntos)
static Waypoint waypoints[50];
static int cantidadWaypoints = 0;
static int waypointActual = -1;
static bool siguiendoRuta = false;
static bool rutaPausada = false;
// Estados del robot (¿qué está haciendo ahora?)
enum EstadoRobot {
DETENIDO, // quieto
AVANZANDO, // yendo hacia un waypoint
GIRANDO, // girando para apuntar al waypoint
EN_DESTINO // llegó al final de la ruta
};
static EstadoRobot estadoRobot = DETENIDO;
// Servidor web (para que la laptop hable con el robot)
static WebServer server(80);
// ----------------------------------------------------------------
// PROTOTIPOS (le decimos al programa qué funciones vienen después)
// ----------------------------------------------------------------
void iniciarNodos();
void iniciarEscaneo();
void procesarEscaneo();
bool redCoincideConNodo(int idxRed, int idxNodo);
void actualizarMediaMovil(int idxNodo, float rssi);
float rssiADistancia(float rssi);
void calcularPosicion();
void estimacionPonderada();
void configurarWebServer();
void controlarRobot();
void moverMotores(float velocidadIzq, float velocidadDer);
void detenerMotores();
// Funciones que atienden las consultas de la laptop
void handleGetPosicion();
void handleGetNodos();
void handlePostWaypoints();
void handleGetWaypoints();
void handlePostControl();
void handlePostConfig();
void handleGetMapa();
void handleGetEstado();
void handleRoot();
void handleNotFound();
// ===================================================================
// SETUP — Esto se ejecuta UNA SOLA vez cuando el robot arranca
// ===================================================================
void setup() {
// Iniciamos la comunicación con la compu (para ver mensajes)
Serial.begin(115200);
delay(1000);
Serial.println("\n==============================================");
Serial.println(" IPS POR RSSI - ROBOT CON WAYPOINTS");
Serial.println("==============================================");
// Cargamos los datos de los nodos en las estructuras
iniciarNodos();
// Preparamos los pines de los motores
pinMode(PIN_MOTOR_A1, OUTPUT);
pinMode(PIN_MOTOR_A2, OUTPUT);
pinMode(PIN_MOTOR_B1, OUTPUT);
pinMode(PIN_MOTOR_B2, OUTPUT);
pinMode(PIN_MOTOR_ENA, OUTPUT);
pinMode(PIN_MOTOR_ENB, OUTPUT);
detenerMotores();
// ============================================================
// Creamos la red WiFi del robot
// La laptop se va a conectar a esta red
// ============================================================
// IMPORTANTE: usamos modo STA+AP. El ESP32 hace dos cosas a la vez:
// - AP: crea "ROBOT_NET" para la laptop
// - STA: escanea los nodos (sin conectarse a ellos)
// Esto es posible porque el ESP32 tiene dos "radios" virtuales.
WiFi.mode(WIFI_AP_STA);
WiFi.softAP(AP_SSID, AP_PASSWORD);
Serial.print("[AP] Red creada: ");
Serial.print(AP_SSID);
Serial.print(" - IP: ");
Serial.println(WiFi.softAPIP()); // siempre 192.168.4.1
// ============================================================
// Arrancamos el servidor web
// La laptop le va a pedir datos a través de HTTP
// ============================================================
configurarWebServer();
server.begin();
Serial.println("[HTTP] Servidor iniciado en puerto 80");
// Mostramos la configuración de los nodos (para verificar)
Serial.println("\n[CONFIG] Nodos de referencia:");
for (int n = 0; n < CANTIDAD_NODOS; n++) {
Serial.print(" Nodo ");
Serial.print(n + 1);
Serial.print(": SSID=");
Serial.print(nodos[n].ssid);
Serial.print(" (");
Serial.print(nodos[n].x);
Serial.print(", ");
Serial.print(nodos[n].y);
Serial.println(") m");
}
Serial.println();
// ============================================================
// Listo! El robot ya está funcionando
// ============================================================
Serial.println("[SISTEMA] Listo. Conectate a ");
Serial.print(AP_SSID);
Serial.println(" y abri http://192.168.4.1");
Serial.println();
// Arrancamos el primer escaneo de nodos
iniciarEscaneo();
}
// ===================================================================
// INICIAR NODOS
// Copia la configuración de cada nodo a su estructura.
// ===================================================================
void iniciarNodos() {
for (int n = 0; n < CANTIDAD_NODOS; n++) {
strcpy(nodos[n].ssid, SSIDS_NODOS[n]);
memcpy(nodos[n].bssid, BSSIDS_NODOS[n], 6);
nodos[n].usarBssid = FILTRAR_POR_BSSID;
nodos[n].x = POS_X_NODOS[n];
nodos[n].y = POS_Y_NODOS[n];
nodos[n].idxBuffer = 0;
nodos[n].countBuffer = 0;
nodos[n].rssiFiltrado = -100.0;
nodos[n].distancia = -1.0;
nodos[n].detectado = false;
}
}
// ===================================================================
// CONFIGURAR SERVIDOR WEB
// Acá definimos qué hace el robot cuando la laptop le pide algo.
// ===================================================================
void configurarWebServer() {
server.on("/", handleRoot);
server.on("/pos", handleGetPosicion);
server.on("/nodos", handleGetNodos);
server.on("/waypoints", HTTP_GET, handleGetWaypoints);
server.on("/waypoints", HTTP_POST, handlePostWaypoints);
server.on("/control", HTTP_POST, handlePostControl);
server.on("/config", HTTP_POST, handlePostConfig);
server.on("/mapa", handleGetMapa);
server.on("/estado", handleGetEstado);
server.onNotFound(handleNotFound);
}
// ===================================================================
// INICIAR ESCANEO ASÍNCRONO
// ¿Qué significa "asíncrono"?
//
// Normalmente, cuando el ESP32 escanea WiFi, se congela todo hasta
// que termina (tarda ~2 segundos). En modo asíncrono, el ESP32
// arranca el escaneo y SIGUE HACIENDO COSAS mientras espera.
// Después, cuando el escaneo termina, nos avisa.
//
// Esto es CLAVE para el robot: si se congelara 2 segundos, los
// motores se detendrían y el robot no podría corregir su rumbo.
// ===================================================================
void iniciarEscaneo() {
if (!escaneando) {
WiFi.scanNetworks(true); // true = modo asíncrono (no bloquea)
escaneando = true;
}
}
// ===================================================================
// PROCESAR ESCANEO
// Cuando el escaneo terminó, revisamos qué redes encontró el robot
// y vemos si alguna coincide con nuestros nodos.
// ===================================================================
void procesarEscaneo() {
int totalRedes = WiFi.scanComplete(); // ¿cuántas redes vio?
if (totalRedes < 0) return;
// Primero marcamos todos los nodos como "no detectados"
for (int n = 0; n < CANTIDAD_NODOS; n++) nodos[n].detectado = false;
// Recorremos todas las redes que encontró el escaneo
for (int i = 0; i < totalRedes; i++) {
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if (redCoincideConNodo(i, n)) {
// Encontramos un nodo! Guardamos su RSSI
actualizarMediaMovil(n, WiFi.RSSI(i));
nodos[n].detectado = true;
break;
}
}
}
// Liberamos la memoria del escaneo
WiFi.scanDelete();
escaneando = false;
// Calculamos la posición si tenemos nodos detectados
int detectados = 0;
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if (nodos[n].detectado) detectados++;
}
if (detectados > 0) calcularPosicion();
// Mostramos un resumen por el monitor serie
Serial.print("[POS] X=");
Serial.print(robotX);
Serial.print(" Y=");
Serial.print(robotY);
Serial.print(" Nodos=");
Serial.println(detectados);
}
// ===================================================================
// VERIFICAR SI UNA RED CORRESPONDE A UN NODO
// Comparamos por SSID o por MAC según la configuración.
// ===================================================================
bool redCoincideConNodo(int idxRed, int idxNodo) {
if (nodos[idxNodo].usarBssid) {
// Comparar por MAC: byte por byte
uint8_t* bssidRed = WiFi.BSSID(idxRed);
for (int b = 0; b < 6; b++) {
if (bssidRed[b] != nodos[idxNodo].bssid[b]) return false;
}
return true;
} else {
// Comparar por nombre: texto exacto
return (strcmp(WiFi.SSID(idxRed).c_str(), nodos[idxNodo].ssid) == 0);
}
}
// ===================================================================
// FILTRO DE MEDIA MÓVIL
//
// El RSSI salta constantemente (por interferencias, obstáculos, etc.)
// En vez de usar el último valor, guardamos varios y promediamos.
//
// Es como la nota de un alumno: si en un trimestre sacaste
// 7, 8, 6, 9 y 5, tu promedio es 7. Eso representa mejor tu
// rendimiento que la última nota sola.
// ===================================================================
void actualizarMediaMovil(int idxNodo, float rssi) {
NodoReferencia* n = &nodos[idxNodo];
// Guardamos el nuevo valor en el buffer
n->bufferRSSI[n->idxBuffer] = rssi;
n->idxBuffer = (n->idxBuffer + 1) % VENTANA_MEDIA_MOVIL;
if (n->countBuffer < VENTANA_MEDIA_MOVIL) n->countBuffer++;
// Calculamos el promedio
float suma = 0.0;
for (uint8_t i = 0; i < n->countBuffer; i++) suma += n->bufferRSSI[i];
n->rssiFiltrado = suma / n->countBuffer;
}
// ===================================================================
// CONVERTIR RSSI A DISTANCIA (EN METROS)
//
// Fórmula: distancia = 10 ^ ((RSSI_a_1m - RSSI) / (10 * N))
//
// - RSSI_a_1m es el valor que medimos a 1 metro (Measured_Power)
// - N es el factor de atenuación del ambiente
//
// La fórmula no es mágica, es un modelo matemático que describe
// cómo se debilita la señal WiFi en el espacio.
// ===================================================================
float rssiADistancia(float rssi) {
if (rssi > -30.0) return 0.3; // señal fortísima -> a centímetros
if (rssi < -100.0) return 30.0; // señal debilísima -> a 30 m o más
float d = pow(10.0, (MEASURED_POWER - rssi) / (10.0 * N_FACTOR));
// Limitamos a valores razonables
if (d < 0.3) d = 0.3;
if (d > 30.0) d = 30.0;
return d;
}
// ===================================================================
// CALCULAR POSICIÓN — EL CORAZÓN DEL SISTEMA
//
// ¿Cómo funciona?
// Tenemos N nodos (por ejemplo 4). Cada uno nos dice:
// "el robot está a X metros de mí"
//
// Con esas distancias y las coordenadas conocidas de los nodos,
// armamos un sistema de ecuaciones. Como tenemos MÁS ecuaciones
// que incógnitas (4 ecuaciones, 2 incógnitas: X e Y), usamos
// MÍNIMOS CUADRADOS para encontrar la posición que mejor cumple
// con TODAS las mediciones a la vez.
//
// Esto es mejor que la trilateración exacta (con 3 nodos) porque
// si un nodo mide mal, los otros lo compensan.
// ===================================================================
void calcularPosicion() {
// Paso 1: convertir RSSI a distancia para cada nodo
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if (nodos[n].detectado) {
nodos[n].distancia = rssiADistancia(nodos[n].rssiFiltrado);
} else {
nodos[n].distancia = -1.0; // no disponible
}
}
// Paso 2: contar cuántos nodos nos ven
int detectados = 0;
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if (nodos[n].detectado) detectados++;
}
// Paso 3: según cuántos tengamos, usamos un método u otro
if (detectados >= 3) {
// -----------------------------------------------------------
// MÍNIMOS CUADRADOS (3 o más nodos)
// -----------------------------------------------------------
// Elegimos el primer nodo detectado como referencia
int ref = -1;
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if (nodos[n].detectado) { ref = n; break; }
}
float x0 = nodos[ref].x, y0 = nodos[ref].y, r0 = nodos[ref].distancia;
// Construimos la matriz A^T * A (2×2) y el vector A^T * b (2×1)
// La teoría: para cada nodo i, linealizamos la ecuación del círculo
// restando la del nodo de referencia. Después resolvemos por
// mínimos cuadrados.
float AtA11 = 0, AtA12 = 0, AtA22 = 0, Atb1 = 0, Atb2 = 0;
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if (n == ref || !nodos[n].detectado) continue;
float xi = nodos[n].x, yi = nodos[n].y, ri = nodos[n].distancia;
float a1 = 2.0 * (x0 - xi);
float a2 = 2.0 * (y0 - yi);
float b = ri*ri - r0*r0 - xi*xi + x0*x0 - yi*yi + y0*y0;
AtA11 += a1*a1; AtA12 += a1*a2; AtA22 += a2*a2;
Atb1 += a1*b; Atb2 += a2*b;
}
// Resolvemos el sistema 2×2 por el método de Cramer
float det = AtA11 * AtA22 - AtA12 * AtA12;
if (fabs(det) < 1e-6) {
// Los nodos son colineales (en línea recta) -> usamos otro método
estimacionPonderada();
} else {
float xNueva = (Atb1 * AtA22 - Atb2 * AtA12) / det;
float yNueva = (AtA11 * Atb2 - AtA12 * Atb1) / det;
// Calculamos el heading (hacia dónde apunta el robot)
heading = atan2(yNueva - robotY, xNueva - robotX);
robotX = xNueva;
robotY = yNueva;
}
posicionValida = true;
} else if (detectados == 2) {
// Si solo tenemos 2 nodos, hacemos una estimación ponderada
int idx[2], c = 0;
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if (nodos[n].detectado) idx[c++] = n;
}
float w1 = 1.0 / (nodos[idx[0]].distancia + 0.5);
float w2 = 1.0 / (nodos[idx[1]].distancia + 0.5);
robotX = (nodos[idx[0]].x * w1 + nodos[idx[1]].x * w2) / (w1 + w2);
robotY = (nodos[idx[0]].y * w1 + nodos[idx[1]].y * w2) / (w1 + w2);
posicionValida = true;
} else if (detectados == 1) {
// Con 1 solo nodo, la mejor estimación es la posición de ese nodo
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if (nodos[n].detectado) { robotX = nodos[n].x; robotY = nodos[n].y; break; }
}
posicionValida = true;
} else {
// No hay ningún nodo detectable -> no sabemos dónde estamos
posicionValida = false;
}
}
// ===================================================================
// ESTIMACIÓN PONDERADA (CUANDO LA MATRIZ DA PROBLEMAS)
// Si los nodos están en línea recta, el método de mínimos cuadrados
// no funciona bien. En ese caso, hacemos un promedio ponderado
// por el inverso de la distancia.
// ===================================================================
void estimacionPonderada() {
float pesoTotal = 0;
robotX = 0; robotY = 0;
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if (nodos[n].detectado) {
float p = 1.0 / (nodos[n].distancia + 0.5);
robotX += nodos[n].x * p;
robotY += nodos[n].y * p;
pesoTotal += p;
}
}
if (pesoTotal > 0) { robotX /= pesoTotal; robotY /= pesoTotal; }
}
// ===================================================================
// CONTROL DE MOTORES
// Acá se maneja el hardware del robot.
// Usamos un driver L298N (el clásico para motores DC).
// ===================================================================
void moverMotores(float velIzq, float velDer) {
// Limitamos la velocidad entre 0 y 255
int vI = constrain(abs(velIzq), 0, 255);
int vD = constrain(abs(velDer), 0, 255);
// Control de dirección: positivo = adelante, negativo = atrás
if (velIzq >= 0) {
digitalWrite(PIN_MOTOR_A1, HIGH); digitalWrite(PIN_MOTOR_A2, LOW);
} else {
digitalWrite(PIN_MOTOR_A1, LOW); digitalWrite(PIN_MOTOR_A2, HIGH);
}
if (velDer >= 0) {
digitalWrite(PIN_MOTOR_B1, HIGH); digitalWrite(PIN_MOTOR_B2, LOW);
} else {
digitalWrite(PIN_MOTOR_B1, LOW); digitalWrite(PIN_MOTOR_B2, HIGH);
}
analogWrite(PIN_MOTOR_ENA, vI);
analogWrite(PIN_MOTOR_ENB, vD);
}
void detenerMotores() {
digitalWrite(PIN_MOTOR_A1, LOW); digitalWrite(PIN_MOTOR_A2, LOW);
digitalWrite(PIN_MOTOR_B1, LOW); digitalWrite(PIN_MOTOR_B2, LOW);
analogWrite(PIN_MOTOR_ENA, 0);
analogWrite(PIN_MOTOR_ENB, 0);
}
// ===================================================================
// CONTROLAR ROBOT - MÁQUINA DE ESTADOS
//
// Esto se ejecuta TODO EL TIEMPO en el loop. El robot decide
// qué hacer según su estado actual:
//
// DETENIDO → no hace nada, espera órdenes
// GIRANDO → rota para apuntar al próximo waypoint
// AVANZANDO → va en línea recta hacia el waypoint
// EN_DESTINO → llegó al final de la ruta
// ===================================================================
void controlarRobot() {
// Si no hay que seguir ruta, o está pausado, o no sabemos
// dónde estamos: nos quedamos quietos.
if (!siguiendoRuta || rutaPausada || !posicionValida || cantidadWaypoints == 0) {
if (estadoRobot != DETENIDO) {
detenerMotores();
estadoRobot = DETENIDO;
}
return;
}
// Si ya pasamos todos los waypoints, terminamos
if (waypointActual < 0 || waypointActual >= cantidadWaypoints) {
detenerMotores();
estadoRobot = DETENIDO;
siguiendoRuta = false;
return;
}
// Calculamos la distancia y dirección al waypoint actual
float dx = waypoints[waypointActual].x - robotX;
float dy = waypoints[waypointActual].y - robotY;
float dist = sqrt(dx*dx + dy*dy);
// Si estamos cerca del waypoint, pasamos al siguiente
if (dist < DISTANCIA_PARADA) {
waypointActual++;
if (waypointActual >= cantidadWaypoints) {
detenerMotores();
estadoRobot = EN_DESTINO;
siguiendoRuta = false;
Serial.println("[RUTA] Destino final alcanzado");
return;
}
}
// Calculamos el ángulo hacia el waypoint
float anguloObjetivo = atan2(dy, dx);
float difAngular = anguloObjetivo - heading;
// Normalizamos el ángulo entre -PI y PI
while (difAngular > PI) difAngular -= 2*PI;
while (difAngular < -PI) difAngular += 2*PI;
const float ANGULO_TOLERANCIA = 0.15; // ~8 grados de margen
const float VEL_GIRO = 120;
const float K_VEL = 50.0;
if (fabs(difAngular) > ANGULO_TOLERANCIA) {
// Si estamos apuntando muy lejos del waypoint, primero giramos
float velGiro = VEL_GIRO * (difAngular / PI);
velGiro = constrain(velGiro, -VEL_GIRO, VEL_GIRO);
moverMotores(-velGiro, velGiro);
estadoRobot = GIRANDO;
} else {
// Si ya apuntamos bien, avanzamos
// Mientras más lejos, más rápido (dentro de los límites)
float vel = VELOCIDAD_MINIMA + K_VEL * dist;
vel = constrain(vel, VELOCIDAD_MINIMA, VELOCIDAD_MAXIMA);
moverMotores(vel, vel);
estadoRobot = AVANZANDO;
}
}
// ===================================================================
// MANEJADORES HTTP
// Cada vez que la laptop hace una consulta, se ejecuta la función
// que corresponde. Son como "mensajeros" que reciben y responden.
// ===================================================================
// ---------------------------------------------------------------
// Página principal (solo para probar desde el navegador)
// ---------------------------------------------------------------
void handleRoot() {
String html = F(
"<!DOCTYPE html><html><head><meta charset='UTF-8'>"
"<title>Robot IPS</title>"
"<style>body{font-family:Arial;text-align:center;margin:50px}"
"h1{color:#2c3e50}a{display:inline-block;margin:10px;padding:15px 30px;"
"background:#3498db;color:white;text-decoration:none;border-radius:8px}"
"a:hover{background:#2980b9}</style></head><body>"
"<h1>Robot IPS - ESP32</h1>"
"<a href='/pos'>Posicion (JSON)</a><br>"
"<a href='/nodos'>Nodos (JSON)</a><br>"
"<a href='/estado'>Estado del robot</a><br>"
"<a href='/waypoints'>Waypoints (JSON)</a><br>"
"<a href='/mapa'>Configuracion del mapa</a>"
"</body></html>"
);
server.send(200, "text/html", html);
}
// ---------------------------------------------------------------
// GET /pos — devuelve la posición del robot en JSON
// Ejemplo: {"x":3.25,"y":4.10,"heading":0.52,...}
// ---------------------------------------------------------------
void handleGetPosicion() {
int nd = 0;
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if (nodos[n].detectado) nd++;
}
String est;
if (estadoRobot == DETENIDO) est = "detenido";
else if (estadoRobot == AVANZANDO) est = "avanzando";
else if (estadoRobot == GIRANDO) est = "girando";
else est = "en_destino";
// Construimos el JSON manualmente (sin librerías extra)
String json = "{";
json += "\"x\":" + String(robotX, 2);
json += ",\"y\":" + String(robotY, 2);
json += ",\"heading\":" + String(heading, 2);
json += ",\"posicion_valida\":" + String(posicionValida ? "true" : "false");
json += ",\"nodos_detectados\":" + String(nd);
json += ",\"estado\":\"" + est + "\"";
json += ",\"siguiendo_ruta\":" + String(siguiendoRuta ? "true" : "false");
json += "}";
server.send(200, "application/json", json);
}
// ---------------------------------------------------------------
// GET /nodos — devuelve el estado de cada nodo
// ---------------------------------------------------------------
void handleGetNodos() {
String json = "{\"nodos\":[";
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if (n > 0) json += ",";
json += "{\"id\":" + String(n + 1);
json += ",\"ssid\":\"" + String(nodos[n].ssid) + "\"";
json += ",\"x\":" + String(nodos[n].x);
json += ",\"y\":" + String(nodos[n].y);
json += ",\"rssi\":" + String(nodos[n].rssiFiltrado);
json += ",\"distancia\":" + String(nodos[n].distancia);
json += ",\"detectado\":" + String(nodos[n].detectado ? "true" : "false");
json += "}";
}
json += "]}";
server.send(200, "application/json", json);
}
// ---------------------------------------------------------------
// GET /waypoints — devuelve la ruta actual
// ---------------------------------------------------------------
void handleGetWaypoints() {
String json = "{";
json += "\"cantidad\":" + String(cantidadWaypoints);
json += ",\"actual\":" + String(waypointActual);
json += ",\"siguiendo\":" + String(siguiendoRuta ? "true" : "false");
json += ",\"pausado\":" + String(rutaPausada ? "true" : "false");
json += ",\"waypoints\":[";
for (int i = 0; i < cantidadWaypoints; i++) {
if (i > 0) json += ",";
json += "[" + String(waypoints[i].x) + "," + String(waypoints[i].y) + "]";
}
json += "]}";
server.send(200, "application/json", json);
}
// ---------------------------------------------------------------
// POST /waypoints — recibe una ruta nueva desde la laptop
// El formato esperado es:
// {"waypoints": [[x1,y1], [x2,y2], [x3,y3], ...]}
// ---------------------------------------------------------------
void handlePostWaypoints() {
if (!server.hasArg("plain")) {
server.send(400, "application/json", "{\"error\":\"sin_datos\"}");
return;
}
String body = server.arg("plain");
Serial.print("[HTTP] POST /waypoints: ");
Serial.println(body);
// Parseamos el JSON manualmente
cantidadWaypoints = 0;
waypointActual = 0;
int pos = body.indexOf('[');
while (pos >= 0 && cantidadWaypoints < 50) {
int c1 = body.indexOf('[', pos + 1);
int c2 = body.indexOf(']', c1);
if (c1 < 0 || c2 < 0) break;
String par = body.substring(c1 + 1, c2);
int coma = par.indexOf(',');
if (coma < 0) break;
waypoints[cantidadWaypoints].x = par.substring(0, coma).toFloat();
waypoints[cantidadWaypoints].y = par.substring(coma + 1).toFloat();
cantidadWaypoints++;
pos = body.indexOf('[', c2 + 1);
}
if (cantidadWaypoints > 0) {
siguiendoRuta = true;
rutaPausada = false;
estadoRobot = DETENIDO;
Serial.print("[RUTA] Waypoints recibidos: ");
Serial.println(cantidadWaypoints);
server.send(200, "application/json",
"{\"ok\":true,\"cantidad\":" + String(cantidadWaypoints) + "}");
} else {
server.send(400, "application/json",
"{\"error\":\"no_se_parsearon_waypoints\"}");
}
}
// ---------------------------------------------------------------
// POST /control — recibe comandos desde la laptop
// Comandos: "iniciar", "detener", "pausar", "reanudar"
// ---------------------------------------------------------------
void handlePostControl() {
if (!server.hasArg("plain")) {
server.send(400, "application/json", "{\"error\":\"sin_datos\"}");
return;
}
String body = server.arg("plain");
Serial.print("[HTTP] POST /control: ");
Serial.println(body);
if (body.indexOf("iniciar") >= 0 || body.indexOf("start") >= 0) {
if (cantidadWaypoints > 0) {
waypointActual = 0;
siguiendoRuta = true;
rutaPausada = false;
server.send(200, "application/json", "{\"ok\":true,\"comando\":\"iniciar\"}");
} else {
server.send(400, "application/json", "{\"error\":\"sin_waypoints\"}");
}
} else if (body.indexOf("detener") >= 0 || body.indexOf("stop") >= 0) {
siguiendoRuta = false;
rutaPausada = false;
waypointActual = -1;
detenerMotores();
server.send(200, "application/json", "{\"ok\":true,\"comando\":\"detener\"}");
} else if (body.indexOf("pausar") >= 0 || body.indexOf("pause") >= 0) {
rutaPausada = true;
detenerMotores();
server.send(200, "application/json", "{\"ok\":true,\"comando\":\"pausar\"}");
} else if (body.indexOf("reanudar") >= 0 || body.indexOf("resume") >= 0) {
rutaPausada = false;
server.send(200, "application/json", "{\"ok\":true,\"comando\":\"reanudar\"}");
} else {
server.send(400, "application/json", "{\"error\":\"comando_desconocido\"}");
}
}
// ---------------------------------------------------------------
// GET /mapa — devuelve la configuración del mapa
// La GUI usa esto para saber el tamaño y dónde están los nodos
// ---------------------------------------------------------------
void handlePostConfig() {
if (!server.hasArg("plain")) {
server.send(400, "application/json", "{\"error\":\"sin_datos\"}");
return;
}
String body = server.arg("plain");
Serial.print("[HTTP] POST /config: ");
Serial.println(body);
int idxNodos = body.indexOf("\"nodos\"");
if (idxNodos >= 0) {
int arrStart = body.indexOf('[', idxNodos);
int arrEnd = body.indexOf(']', arrStart);
if (arrStart >= 0 && arrEnd > arrStart) {
String jsonNodos = body.substring(arrStart + 1, arrEnd);
int pos = 0;
while (true) {
int obStart = jsonNodos.indexOf('{', pos);
int obEnd = jsonNodos.indexOf('}', obStart);
if (obStart < 0 || obEnd < 0) break;
String obj = jsonNodos.substring(obStart + 1, obEnd);
int idPos = obj.indexOf("\"id\"");
int xPos = obj.indexOf("\"x\"");
int yPos = obj.indexOf("\"y\"");
if (idPos >= 0 && xPos >= 0 && yPos >= 0) {
int idVal = obj.substring(obj.indexOf(':', idPos) + 1, obj.indexOf(',', idPos)).toInt();
int xColon = obj.indexOf(':', xPos);
int xComa = obj.indexOf(',', xColon);
float xVal = obj.substring(xColon + 1, xComa).toFloat();
int yColon = obj.indexOf(':', yPos);
int yFin = obj.indexOf('}', yColon);
if (yFin < 0) yFin = obj.length();
float yVal = obj.substring(yColon + 1, yFin).toFloat();
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if ((n + 1) == idVal) {
nodos[n].x = xVal;
nodos[n].y = yVal;
Serial.print("[CONFIG] Nodo ");
Serial.print(idVal);
Serial.print(" movido a (");
Serial.print(xVal);
Serial.print(", ");
Serial.print(yVal);
Serial.println(")");
break;
}
}
}
pos = obEnd + 1;
}
}
}
int aW = body.indexOf("\"mapa_ancho\"");
if (aW >= 0) {
int colon = body.indexOf(':', aW);
int coma = body.indexOf(',', colon);
if (coma < 0) coma = body.length();
MAPA_ANCHO = body.substring(colon + 1, coma).toFloat();
}
int aH = body.indexOf("\"mapa_alto\"");
if (aH >= 0) {
int colon = body.indexOf(':', aH);
int coma = body.indexOf(',', colon);
if (coma < 0) coma = body.length();
MAPA_ALTO = body.substring(colon + 1, coma).toFloat();
}
Serial.print("[CONFIG] Mapa: ");
Serial.print(MAPA_ANCHO);
Serial.print(" x ");
Serial.println(MAPA_ALTO);
server.send(200, "application/json", "{\"ok\":true}");
}
void handleGetMapa() {
String json = "{";
json += "\"ancho\":" + String(MAPA_ANCHO, 1);
json += ",\"alto\":" + String(MAPA_ALTO, 1);
json += ",\"cantidad_nodos\":" + String(CANTIDAD_NODOS);
json += ",\"nodos\":[";
for (int n = 0; n < CANTIDAD_NODOS; n++) {
if (n > 0) json += ",";
json += "{\"id\":" + String(n + 1);
json += ",\"ssid\":\"" + String(nodos[n].ssid) + "\"";
json += ",\"x\":" + String(nodos[n].x, 1);
json += ",\"y\":" + String(nodos[n].y, 1) + "}";
}
json += "]}";
server.send(200, "application/json", json);
}
// ---------------------------------------------------------------
// GET /estado — alias de /pos
// ---------------------------------------------------------------
void handleGetEstado() {
handleGetPosicion();
}
// ---------------------------------------------------------------
// Cuando la laptop pide algo que no existe
// ---------------------------------------------------------------
void handleNotFound() {
server.send(404, "application/json", "{\"error\":\"not_found\"}");
}
// ===================================================================
// LOOP PRINCIPAL — Esto se ejecuta MILLONES de veces
//
// El loop hace tres cosas, en este orden:
//
// 1. Revisa si el escaneo WiFi terminó (sin congelarse)
// 2. Atiende los pedidos de la laptop
// 3. Controla los motores según los waypoints
//
// Ninguna de estas tareas bloquea a las otras. El robot puede
// escanear, hablar con la laptop y moverse TODO AL MISMO TIEMPO.
// ===================================================================
void loop() {
// ---------------------------------------------------------------
// 1. Escaneo WiFi (asíncrono)
// ---------------------------------------------------------------
// Preguntamos: "¿ya terminó el escaneo que arrancamos antes?"
if (escaneando) {
int estado = WiFi.scanComplete();
if (estado >= 0) {
procesarEscaneo(); // Si terminó, procesamos los resultados
}
// Si estado < 0: el escaneo sigue corriendo, seguimos con lo nuestro
}
// ¿Pasó suficiente tiempo? Arrancamos un nuevo escaneo
if (!escaneando && (millis() - ultimoScan >= INTERVALO_ESCANEO_MS)) {
ultimoScan = millis();
iniciarEscaneo();
}
// ---------------------------------------------------------------
// 2. Servidor web (atender a la laptop)
// ---------------------------------------------------------------
server.handleClient();
// ---------------------------------------------------------------
// 3. Control de motores
// ---------------------------------------------------------------
controlarRobot();
// ---------------------------------------------------------------
// Pequeña pausa para no saturar el procesador
// El ESP32 es rápido pero no conviene tenerlo al 100% todo el tiempo
// ---------------------------------------------------------------
delay(5);
}
Nodo_ap_esp32.ino (SKETCH NODO DE REFERENCIA - Access Point WiFi)
Si no quieres implementar router wifi, puedes implementar el siguiente sketch...
/*
====================================================================
nodo_ap_esp32.ino
SKETCH NODO DE REFERENCIA - Access Point WiFi
ETI Patagonia - prof.martintorres@educ.ar
====================================================================
¿Qué hace este programa?
Este código convierte un ESP32 en un "nodo fijo". El nodo no hace
nada complicado: solo crea una red WiFi y se queda ahí, emitiendo
señal como un farolito. El robot escucha esa señal y mide qué tan
fuerte le llega para saber qué tan lejos está.
¿Cuántos nodos necesitamos?
Cuatro. Cada uno con un nombre distinto (NODO_1, NODO_2, NODO_3,
NODO_4) y en un canal WiFi diferente para que no se pispeen.
Instrucciones para los alumnos:
1. Conectá el ESP32 a la compu por USB
2. Cambiá las líneas de CONFIGURACIÓN abajo (SSID y canal)
3. Subí el código (flecha → en Arduino IDE)
4. Desconectá el USB, conectá el siguiente ESP32, repetí
====================================================================
*/
// ====================================================================
// CONFIGURACIÓN — CAMBIÁ ESTO EN CADA NODO
// ====================================================================
// Nombre de la red WiFi que va a crear este nodo.
// Poné "NODO_1" en el primer ESP32, "NODO_2" en el segundo, etc.
// IMPORTANTE: estos nombres tienen que coincidir con los que
// después pongas en el programa del robot (robot_ips_esp32.ino).
#define SSID_NODO "NODO_1"
// Contraseña. Dejalo vacío para red abierta (más fácil).
// Si le ponés contraseña, no te olvides de poner la misma
// después en la configuración del robot.
#define PASS_NODO ""
// Canal WiFi (del 1 al 11).
// Poné canales DIFERENTES en cada nodo para que no se interfieran.
// Ejemplo: Nodo1→canal 1, Nodo2→canal 4, Nodo3→canal 7, Nodo4→canal 10
#define CANAL_NODO 1
// Pin del LED del ESP32. En la mayoría de los NodeMCU es el pin 2.
// El LED parpadea para mostrarte que el nodo está vivo.
#define PIN_LED 2
// ====================================================================
// FIN DE LA CONFIGURACIÓN — DE ACÁ PARA ABAJO NO TOCAS NADA
// ====================================================================
#include <WiFi.h>
void setup() {
Serial.begin(115200);
delay(500);
pinMode(PIN_LED, OUTPUT);
digitalWrite(PIN_LED, LOW); // Apagamos el LED al arrancar
// Mostramos un cartel de bienvenida en la consola serie
Serial.println();
Serial.println("================================");
Serial.print (" NODO IPS: ");
Serial.println(SSID_NODO);
Serial.println("================================");
// ----------------------------
// Creamos la red WiFi
// ----------------------------
// Los parámetros son:
// 1° SSID: el nombre de la red
// 2° Password: la contraseña (null = abierta)
// 3° Canal: del 1 al 11
// 4° Ocultar? 0 = visible, 1 = oculta (que se vea)
// 5° Máximo de conexiones: 1 (con 1 alcanza)
if (strlen(PASS_NODO) > 0) {
WiFi.softAP(SSID_NODO, PASS_NODO, CANAL_NODO, 0, 1);
Serial.print("[AP] Red: ");
Serial.print(SSID_NODO);
Serial.print(" (con contraseña) en canal ");
Serial.println(CANAL_NODO);
} else {
WiFi.softAP(SSID_NODO, NULL, CANAL_NODO, 0, 1);
Serial.print("[AP] Red: ");
Serial.print(SSID_NODO);
Serial.print(" (abierta) en canal ");
Serial.println(CANAL_NODO);
}
// Datos útiles para identificar el nodo
Serial.print("[AP] IP: ");
Serial.println(WiFi.softAPIP());
Serial.print("[AP] MAC: ");
Serial.println(WiFi.softAPmacAddress());
Serial.println("[AP] Listo. Nodo emitiendo señal...");
Serial.println();
// Si ves este mensaje en la consola, el nodo está funcionando.
// Ya podés desconectarlo de la compu y ponerlo donde corresponde.
}
void loop() {
// Parpadeo del LED: 0.5 segundos encendido, 2 segundos apagado.
// Así sabés que el nodo está vivo sin necesidad de mirar la compu.
digitalWrite(PIN_LED, HIGH);
delay(500);
digitalWrite(PIN_LED, LOW);
delay(2000);
// Esto es solo para curiosos: muestra cuántos dispositivos están
// conectados al nodo. Spoiler: siempre va a dar 0, porque el robot
// no se conecta, solo escucha.
int conectados = WiFi.softAPgetStationNum();
Serial.print("[NODO] Dispositivos conectados: ");
Serial.println(conectados);
}
Resumen En 5 Ideas Para Llevarte a Tu Casa La Idea Armada...
Vocabulario que escuchás en este proyecto
- ESP32: un microcontrolador con WiFi integrado. El cerebro de los nodos y del robot.
- RSSI: Received Signal Strength Indicator. La potencia de la señal WiFi.
- dBm: la unidad de medida del RSSI. Siempre negativa.
- Trilateración: método para encontrar una posición midiendo distancias a puntos conocidos.
- Media móvil: promedio de las últimas N mediciones para suavizar datos.
- Mínimos cuadrados: método matemático para encontrar la "mejor" solución cuando hay más ecuaciones que incógnitas.
- Access Point (AP): un router o ESP32 que emite una red WiFi.
- STA (Station): un dispositivo que se conecta al WiFi (el robot cuando escanea).
- Waypoint: un punto en el mapa al que el robot tiene que ir.
Nota:
La aplicación pueden descargarla desde acá: https://github.com/ETI-PATAGONIA-AR/geo-ubicacion-wifi
Desarrollado por:
ETI Patagonia
Soporte Técnico:
prof.martintorres@educ.ar