Rastreador GPS Com ESP32 E NEO-6M
by PNAAT_FIT in Circuits > Microcontrollers
41 Views, 0 Favorites, 0 Comments
Rastreador GPS Com ESP32 E NEO-6M

Obtenha coordenadas GPS em tempo real utilizando uma placa Heltec ESP32 LoRa e um módulo GPS NEO-6M, desenvolvendo uma aplicação em ESP-IDF para leitura, interpretação e exibição de dados de posicionamento.
Link para o repositório do projeto: https://github.com/pnaat/lab-maker-assincrono/tree/main/Projetos/04-Localizacao-cargas
Este projeto faz parte dos exemplos assíncronos disponibilizados pelo curso de IoT oferecido pelo PNAAT.
O PNAAT é o Programa Nacional de Aprendizado Acelerado em Tecnologia, uma iniciativa gratuita de capacitação em tecnologia nas áreas de computação, desenvolvimento embarcado (IoT) e inteligência artificial.
Este programa conecta você a capacitações técnicas, laboratórios de ponta e a indústrias nacionais e internacionais. Transforme suas ideias em soluções para desafios reais e acelere sua carreira em tecnologia!
Supplies
Hardware:
- Heltec ESP32
- GPS NEO-6M
- Jumpers
- Protoboard
Software:
- Computador ou notebook
- VSCode
- ESP-IDF
Demonstração
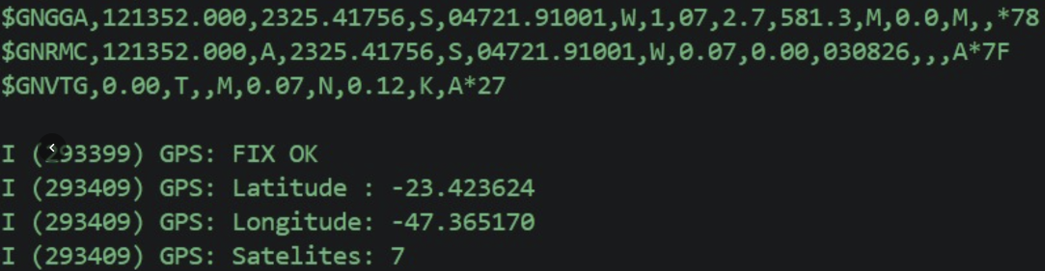

Após a implementação do sistema, o monitor serial apresentará a mensagem de "Sem FIX GPS" enquanto procura por satélites GPS disponíveis (Rodar o programa em local aberto)
Quando o sensor enxergar satélites o suficiente para entregar uma coordenada válida, o sistema mostrará a seuinte menságem: "FIX OK", sua coordenada, e a quantidade de satélites vistos.
Montagem Do Hardware


Tabela de conexões, diagrama de montagem e imagem do protótipo montado
Estrutura Geral Do Programa
Aqui serão explicadas as principais funções do código do projeto.
1 - Configuração da UART
Definindo parametros como Baudrate; tamanho do buffer entre outros. Além disso associa os pinos GPIO à UART
Linhas 131 a 181
2 - Convertendo as coordenadas GPS
Os receptores GPS transmitem as coordenadas para o microcontrolador em formato NMEA. O seguinte bloco converte os dados em graus.
Linhas 33 a 42
3 - Exibindo as informações no monitor serial
Formatação e exibição das informações de Latitude; Longitude; Qualidade do Sinal e Número de Satélites.
Linhas 44 a 129
Configuração Do Ambiente VSCode
Nenhuma configuração é necessária.
Compile, grave e abra o monitor serial para ver as informações de localização.
Após ler as primeiras informações no monitor serial, espere cerca de 5 minutos. Caso o GPS não tenha encontrado nenhum satélite, leve o sistema ligado e conectado para um local aberto. Em pouco tempo é para o módulo encontrar satélites e começar a enviar a localização em tempo real para o monitor serial.
Conclusão E Próximos Passos
1 - Objetivos da implementação deste projeto:
Desenvolver uma base sólida para futuros projetos de:
- Rastreamento via GPS;
- Telemetria de ativos;
- Monitoramento de veículos;
- Sistemas IoT georreferenciados;
2 - Conclusão e proximos passos:
No projeto atual, é possível ler no monitor serial sua posição atual em latitude/longitude.
Como proximos passos, é possível realizar a expansão das funcionalidades do sistema embarcado ao incluir uma bateria recarregável no sistema, de modo a torná-lo móvel. Incluir sistema de envio de dados por lora/e ou 4g para um receptor ou servidor, de modo que o projeto desenvolvido possa ter utilidade em campo, funcionando como um rastreador de patrimonio.